
在平整的工业地面上,自动跟随车需要明确操作人员的行进方向,并判断前方是否留有足够的停车空间(净空即车体与可见障碍物之间的可用间隙)。
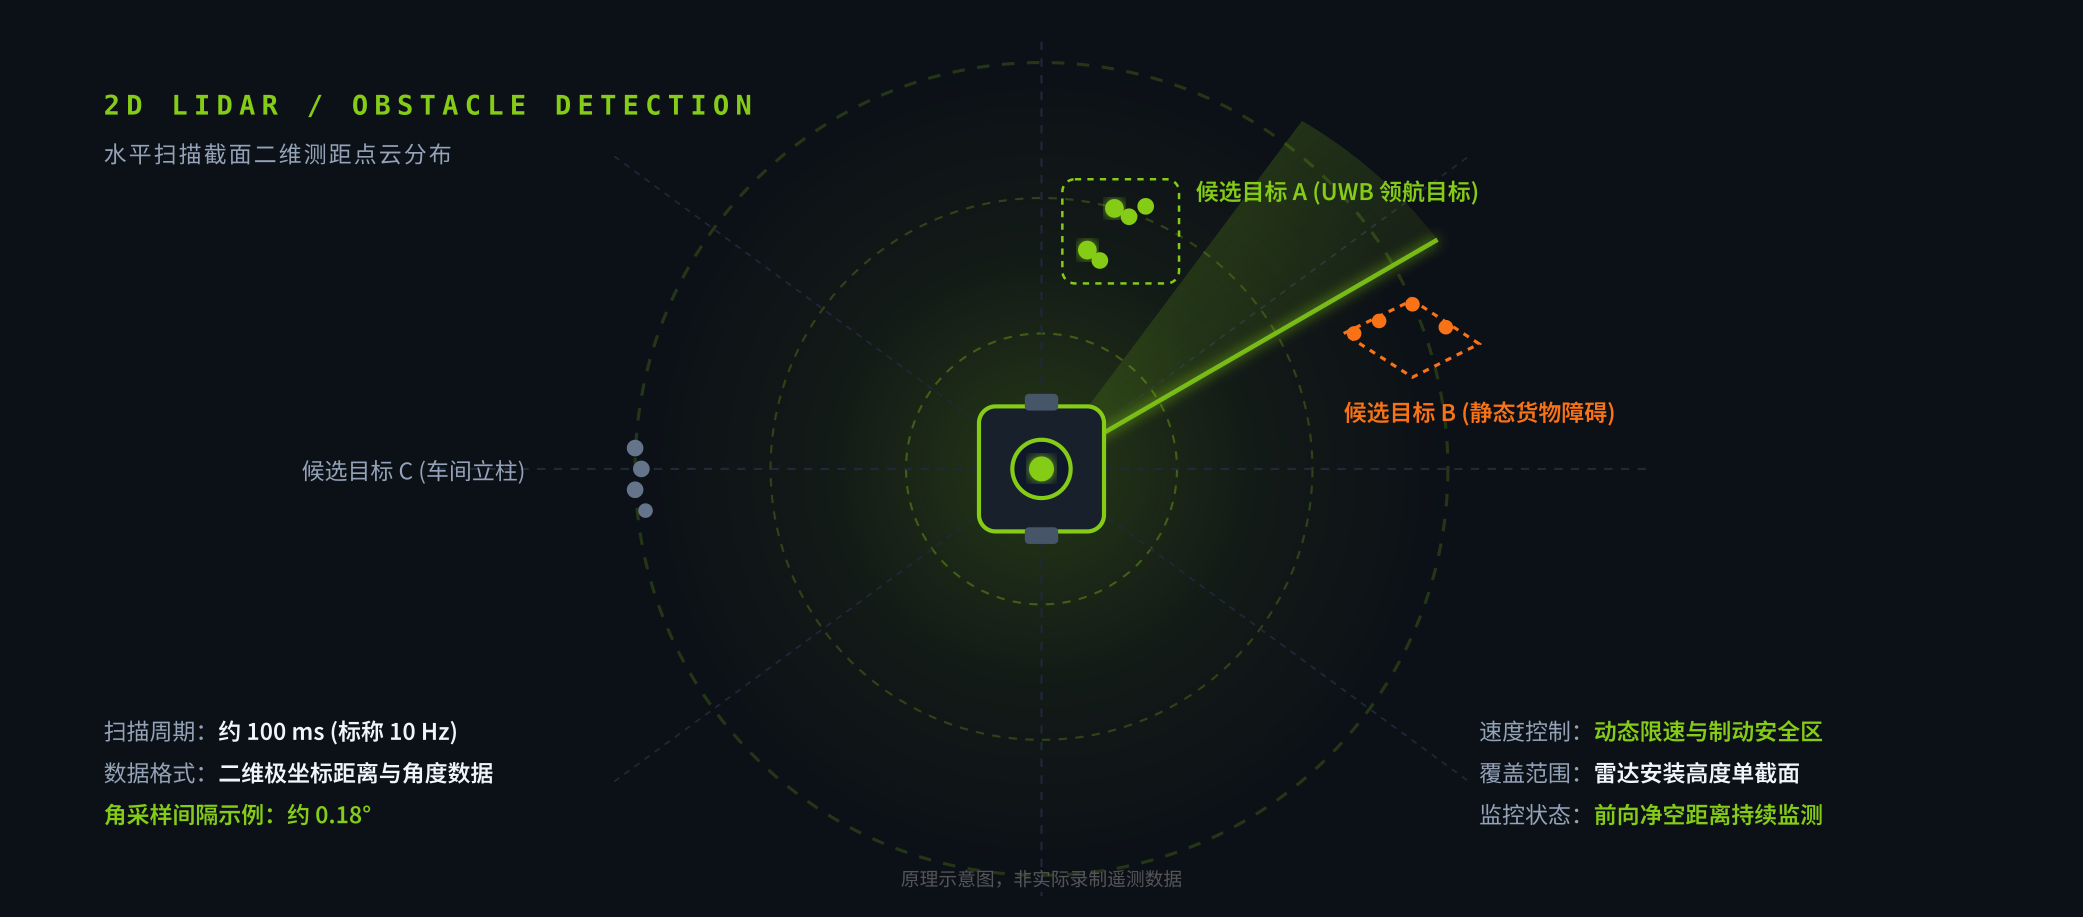
二维激光雷达通过单一水平扫描面测量可见障碍物。扫描面与人体下肢相交,从而得到相应的距离数据,推车及墙体等立面障碍物同理;但受限于单平面几何特性,无法探测安装高度下方的地面凹坑与低矮障碍,亦无法穿透堆叠货物。从传感器采样、滤波处理到制动执行和车辆实际减速,各环节都需要时间。以下分析如何从测距数据判断障碍物位置并设置减速与停车响应。
一、单水平截面扫描与测量时延
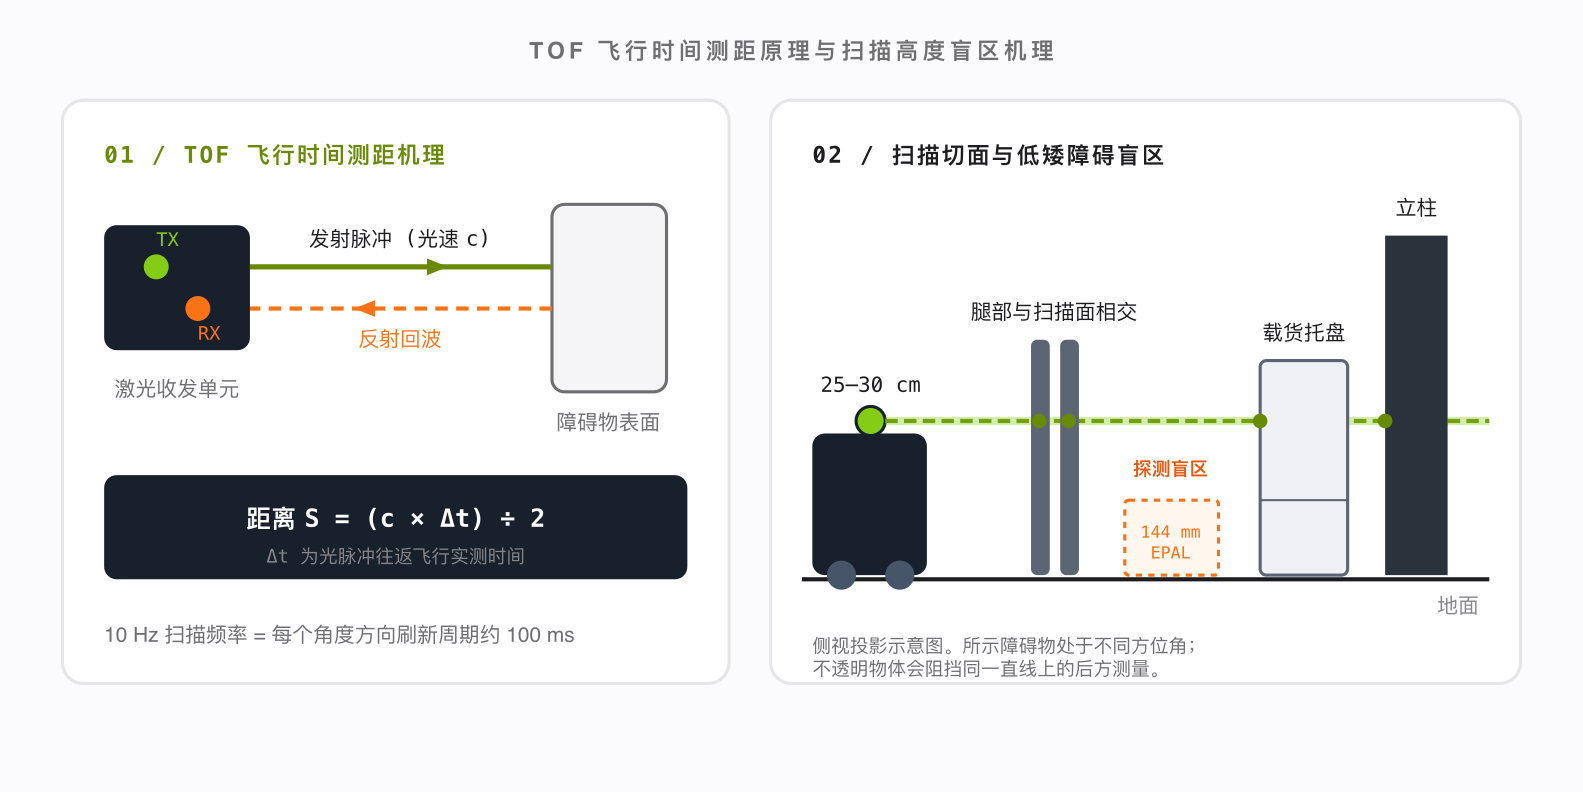
在平整地面上,扫描面设在距地面约 25~30 cm 时(约处于人体小腿附近),可测得与该平面相交的人体下肢、载货托盘、料箱和墙柱表面。空载托盘、小脚轮、叉齿等低矮物体可能完全位于扫描面下方,需要另行探测。
下面以旋转式脉冲 ToF 激光雷达为例说明测距过程:
- 发射脉冲 发射端向当前测量方向发出短红外脉冲。
- 表面反射与回波 光束触及障碍物表面后发生反射,普通粗糙表面通常产生漫反射,部分能量返回雷达接收端;接收能量受材质、距离及入射角影响。
- 回波接收与计时 光电探测器捕获回波信号,高精度测时电路记录往返时间差 Δt。
- 解算距离 根据光速常数计算物理距离:S = (c × Δt) ÷ 2。
- 周向旋转扫描 光机结构以恒定转速旋转,按角步进重复采样,形成水平视场内的测距序列。
在 10 Hz 标称扫描频率下,雷达完成一次 360° 旋转约需 100 ms,意味着某一特定方向每隔 100 ms 刷新一次数据。若障碍物恰好在光束扫过后突入路径,最长可能需要近一个完整周期才能被首次测得。滤波、数据传输和控制计算还会增加延迟。制动预算应采用经验证的最坏响应时间,而不能只看平均耗时。制动指令发出后,车辆还需要一段距离才能停下。
二、点云数据转换与安全制动缓冲区设计
每轮旋转输出对应角度上的离散测距数组。将测距数据转化为安全运动指令需经过三个处理阶段:
1. 滤波处理与延迟权衡: 悬浮粉尘会产生偶发瞬态噪点,高反光材料亦可能引发测量杂波。要求在连续多帧扫描中确认目标可降低误判,但会引入数个周期的响应延迟,并可能滤除体积较小或短暂出现的障碍物。滤波持续时间的设定必须在现场环境所需的最小障碍尺寸与制动时间预算之间权衡。
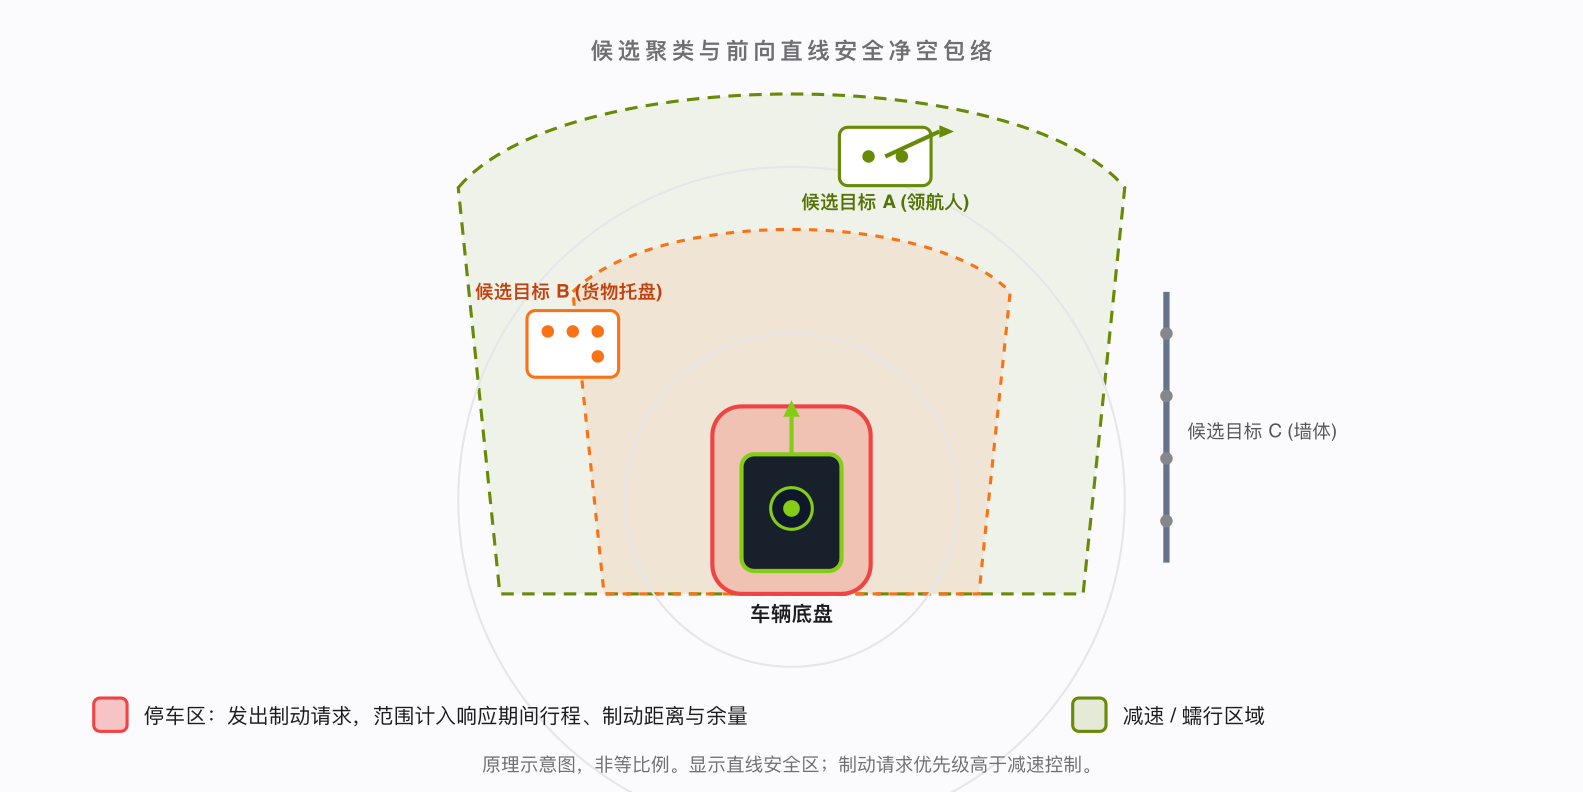
2. 聚类提供几何外廓而非语义标签: 空间临近点被划分为候选障碍物。点云密度受距离、入射角与物体表面反射率影响:近距目标产生密集点簇,远距目标仅有稀疏几点。在车体坐标系下跟踪聚类点簇可估算相对运动;若需估计障碍物相对地面的运动,则必须结合轮式里程计与偏航角速度(Yaw Rate)进行车体自身运动补偿。
3. 基于物理制动距离规划安全包络: 制动安全区(Stop Field)必须超出车体外廓,其前伸距离包含感知与控制延时期间的行进距离、额定负载下的物理制动距离以及安全余量。这些距离参数必须在允许最高车速、额定负载、允许最大坡度及允许运行范围内的最低附着路面上实测标定。随着前向停车空间缩小,控制器逐步限制允许车速,使允许车速满足已验证的停车距离约束;一旦障碍物侵入制动区,立即触发制动请求。
三、二维激光雷达在低速跟随场景下的适用性
在平整路面、以步行速度(1~2 m/s)跟行的低速移动载具上,二维激光雷达具有明确的工程适配优势:
- 不依赖环境光照: 传感器自带主动红外发射光源,依靠脉冲飞行时间直接测距,在昏暗无光的仓储走廊或未开灯的室内通道中均能稳定工作。强烈的直射阳光可能对测量信噪比造成一定抑制,高反光材质亦可能产生局部虚像,需配合光学设计与回波算法处理。
- 不采集相机图像: 雷达输出距离和角度数据,不记录面部照片或环境视频。
- 计算资源与响应时延: 二维扫描通常比稠密三维点云更容易处理。控制器仍需为滤波、目标跟踪和电机控制预留计算资源,并在各任务与通信链路同时运行时验证最坏响应时间。
四、物理约束与工程边界处理
单水平面激光雷达受限于几何形态,在系统工程部署中存在确定的物理边界,必须通过系统级设计予以补强:
- 单一扫描切面覆盖限制: 高度低于安装截面的物体(如高度仅 144 mm 的空载 EPAL 木托盘、叉车货叉叉齿、下行台阶等),或高于截面的物体(如悬空桌板、开启的箱门等),均不会被水平光束截获。辅助传感器(如下视防跌落探头、超声波模组或防撞机械触边)可用于覆盖特定盲区,其布置角度、响应时延与探测死角须在整机状态下完成实测验证。
- 镜面反射与透明建筑玻璃: 透明玻璃可能透射或反射红外光,使雷达漏检玻璃、测得后方表面,或产生无效读数。存在玻璃隔断时,应验证实际探测效果,并根据风险采用互补传感器、物理隔离或路径限制。采用超声波时,也需验证其安装角度和有效覆盖范围。
- 恶劣天气与地面坡度起伏: 密集的降雨、浓雾与悬浮扬尘会引起激光散射。动态门限滤波可抑制部分瞬态杂波,但恶劣气候导致有效测量已无法覆盖所需停车区域时,应停车,而不能仅降低车速。此外,室外路面坡度起伏与颠簸引起的车体俯仰(Pitch)和侧倾(Roll)会使扫描平面扫到地面或指向空中,需限制行驶地形坡度并结合多传感器数据。
单线二维激光雷达能够稳定提供单截面的几何距离,但无法构成全向防碰撞屏障。扫描面下方的低矮物体、悬空障碍、地形俯仰及透明玻璃均为物理盲区,必须通过限速策略、明确运行设计域(ODD)以及互补的机械或声学传感器协同规避。
五、激光雷达与 UWB 系统的协同架构
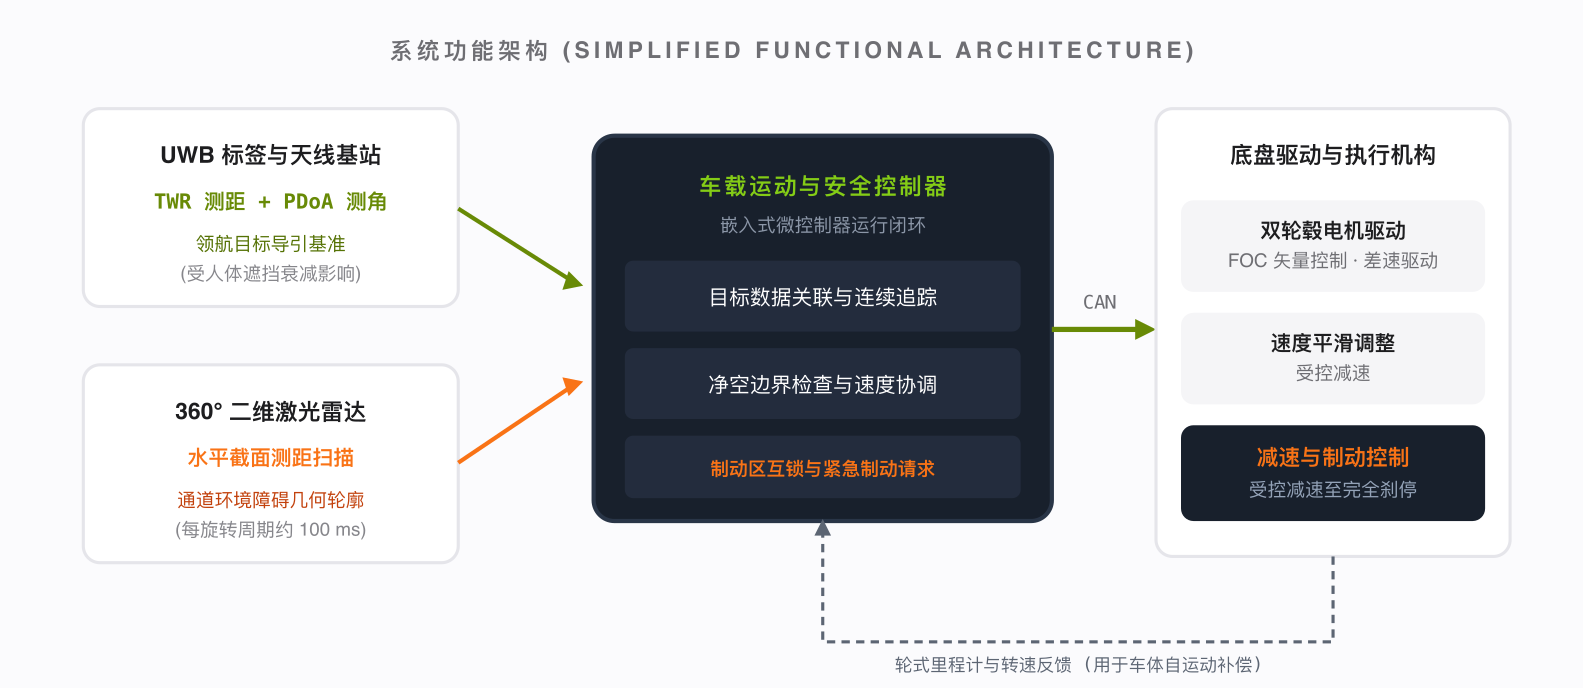
自动跟随系统包含两项基本信息输入:操作人员的相对位置,以及行驶通道内的障碍分布。系统采用 UWB(超宽带)测距测角技术与二维激光雷达协同工作。
操作人员佩戴 UWB 标签。双向测距(TWR)提供距离量测,多天线接收端根据到达相位差(PDoA)估算标签相对车体的方位角。距离和方位的误差特性不同,人体遮挡及非视距传播也会影响测量结果。
UWB 提供标签相对车辆的距离和方位,激光雷达测量周围障碍物。雷达点簇本身不带人员身份;若需判断哪个激光点簇对应标签佩戴者,还需要结合空间关联门限与连续帧跟踪。控制器随后检查拟执行的运动是否满足通行间隙和停车距离要求,再限制车速或请求制动。
六、工况场景与设计边界假设
在移动载具上应用二维激光雷达时,现场表现依赖于工作环境条件与预先限定的使用条件:
典型工况 1:工业车间与仓储走廊。 以仓储通道为例,假设车辆与作业人员保持约 1.2 米跟随间距。当交叉路口出现横向人员或手动搬运车穿行时,控制器根据预设的制动安全距离预算执行减速或刹停。通道清空后恢复行驶,系统需在设定周期内,连续用有效扫描确认监测区域畅通,而非仅凭单次瞬时测量即恢复行驶。
典型工况 2:户外硬化道路与平整园区。 在平整硬化步道上,控制器根据 UWB 测得的目标位置跟随人员,同时监测长椅、树木及静止推车等固定障碍。此类工况中,地面坡度变化、路缘跌落以及地面震动可能引起车体俯仰,导致扫描平面扫到地面或指向空中。该类环境需设定更为严格的运行速度上限、限定平整运行地形,并配置防跌落传感器用于补充落差探测。

